面对多任务并发与状态迷航:开源 OpenClaw 的多 Agent 编排机制与工程实践
在 AI Agent(智能体)技术的演进过程中,开发者逐渐发现依靠单一 Agent(Monolithic Agent)处理复杂且长链路的工程任务(如从代码检索、架构重构到自动化回归测试)存在严重的瓶颈。随着上下文(Context Length)的迅速膨胀,单 Agent 极易出现“注意力下坠(Context Degradation)”、“指令遗忘(Instruction Loss)”以及死循环打补丁等典型瓶颈。
开源多智能体编排框架 OpenClaw 的提出,为解决大模型在复杂生产场景下的失控提供了范式转换。通过引入主子双 Agent 协同架构(Master-Worker Orchestration)、沙箱隔离机制与基于事件总线的状态自愈机制,OpenClaw 实现了复杂大任务的拆解、并发执行与高可用治理。
一、从单体 Agent 到多 Agent 协同的范式转移
在传统的单体 Agent 工作流中,所有的 System Prompt、历史对话轨迹、工具调用日志以及错误 Stack Trace 统统堆叠在同一个上下文窗口中。这种设计模式面临三个致命硬伤:
1. Token 费用与性能暴涨:随着交互轮数增加,每次 API 调用的上下文成本呈线性上升,响应首字延迟(TTFT)大幅增加。
2. 工具混淆与越权风险:当单个 Agent 同时拥有数十个不同领域的工具(如 Shell 执行、数据库删除、网页爬虫)时,幻觉会导致工具参数错配甚至误操作。
3. 缺乏状态自愈与容错隔离:一旦某个子步骤(如某个网页抓取失败)抛出异常,整个全局上下文往往会被报错日志“污染”,导致后续推演陷入无休止的死循环。
二、OpenClaw 多 Agent 核心编排架构剖析
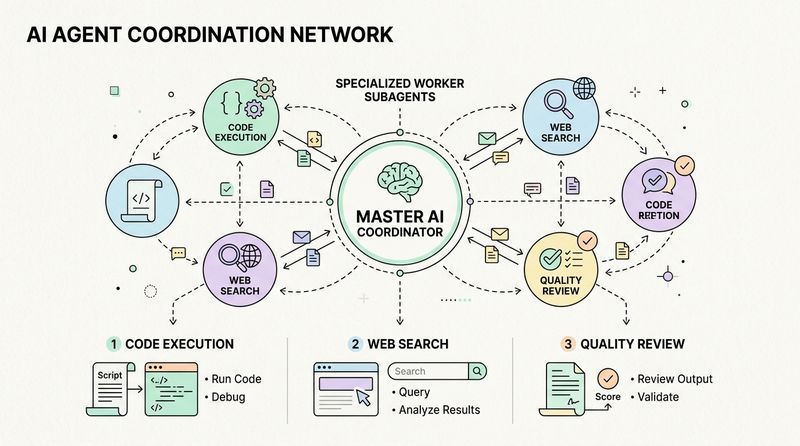
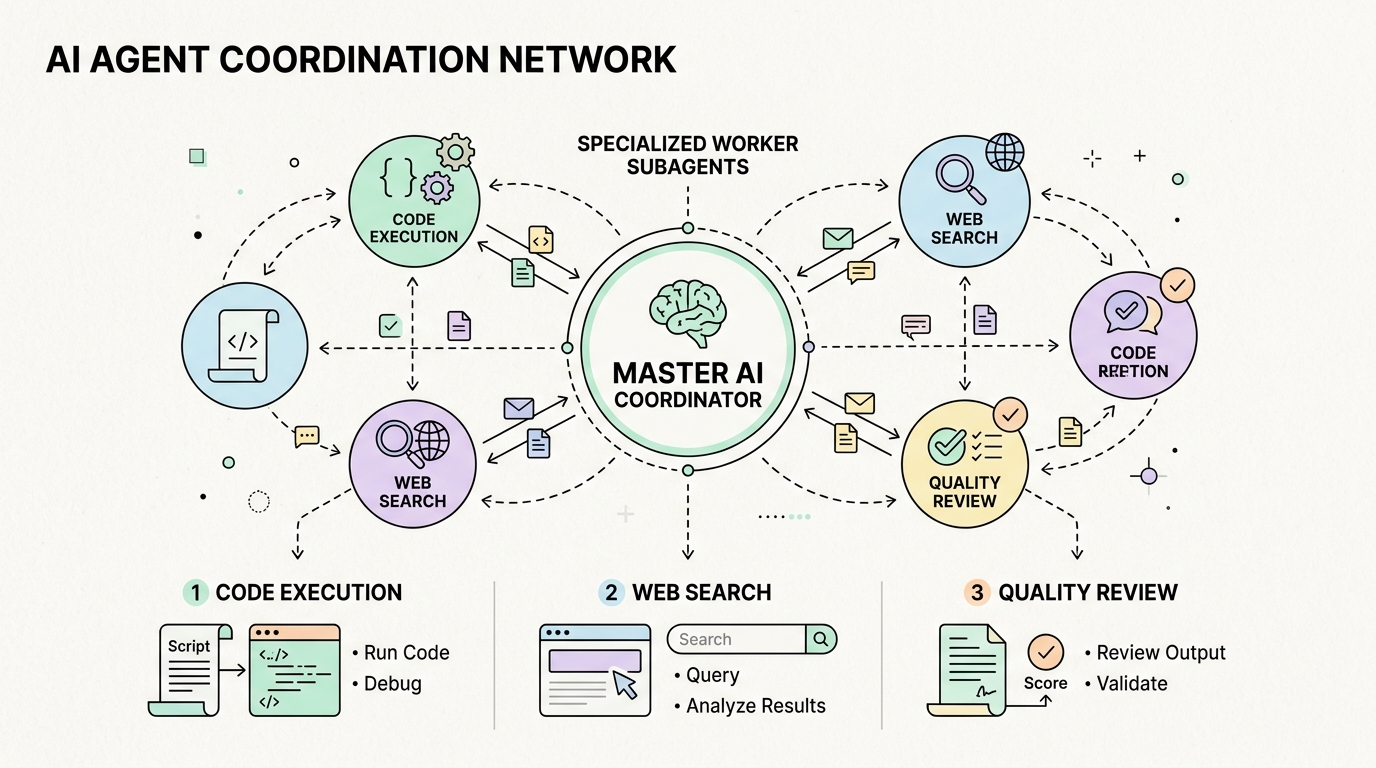
OpenClaw 借鉴了分布式系统中的“主从节点(Master-Worker)”与“微服务解耦”思想,将复杂的自动化流程拆解为职责明确的多智能体网络。
2.1 主控节点与隔离 Worker 的分工
• Master Agent(调度协调官):仅负责接收用户的高阶目标、制定 Task Tree 分解计划、分发子任务给 Worker、监控 Worker 的进度并收集最终汇报。Master 不直接拥有敏感的执行工具,保证了系统级指挥中台的稳健度。
• Worker Agents(领域特工):各自运行在独立的上下文沙箱中,按需加载特定领域的 Tool Spec(如 WebSearchWorker、CodeRunnerWorker、AuditorWorker)。Worker 的生命周期由 Master 动态创建与销毁,其异常被拦截在局部。
(此处有架构流程图,微信客户端暂不支持文本渲染,请升级 or 使用支持的客户端查看)
2.2 响应式唤醒(Reactive Wakeup)与状态自愈机制
OpenClaw 的核心竞争力在于其内置的响应式调度总线。 Master 节点在分发完异步 Worker 任务后,无需使用无脑 Loop 轮询等待,而是直接挂起并转入休眠。当 Worker 通过 Message Queue 返回结果或超时定时器触发时,系统触发 Reactive Wakeup 唤醒 Master 进行下一步推演。
| 维度 / 机制 | 单体 Agent 架构 (Monolithic) | OpenClaw 多 Agent 编排架构 |
|---|---|---|
| 上下文空间 | 单一膨胀窗口,易发生指令丢失 | 按 Worker 独立隔离,精细化上下文 |
| 工具权限管控 | 集中式暴露,存在安全越权风险 | 最小权限原则,按需求解包加载 |
| 容错自愈能力 | 单点报错直接崩溃或死循环 | 局部 Worker 失败拦截,Master 自动重试 |
| 并发扩展能力 | 纯串行单线程推演 | 多 Worker 异步并发执行 |
三、OpenClaw 生产级配置与 Python 编排实战
在实际工程落地中,开发者可以通过声明式的 JSON/YAML 配置文件定义智能体矩阵,并使用 Python SDK 完成任务链的调度。
3.1 声明式配置文件 agents_config.json
在 practice/agents_config.json 中,我们定义了分工明确的智能体池:
{
  "orchestrator": {
    "name": "MasterAgent",
    "role": "Coordinator",
    "max_subagents": 5
  },
  "agents": [
    {
      "id": "researcher",
      "name": "ResearchAgent",
      "tools": ["web_search", "document_fetch"]
    },
    {
      "id": "coder",
      "name": "CodingAgent",
      "tools": ["ast_parser", "code_executor"]
    },
    {
      "id": "reviewer",
      "name": "ReviewAgent",
      "tools": ["lint_checker", "security_scanner"]
    }
  ]
}
3.2 Python 调度代码示例
在 practice/demo_openclaw_orchestrator.py 中,Master 智能体自动解析配置文件并派发多路 Worker 流程:
import json
import time

class OpenClawOrchestrator:
    def __init__(self, config_path: str):
        with open(config_path, "r", encoding="utf-8") as f:
            self.config = json.load(f)

    def dispatch_workflow(self, main_goal: str):
        print(f"=== [MasterAgent] 接收到全局目标: {main_goal} ===")
        # 依次解耦调度并发 Worker
        # ... 细节参见练习源码
四、生产避坑与安全边界指南
💡 架构反思:多 Agent 编排虽然提升了任务上限,但也引入了分布式的复杂性。
1. 避免 Agent 嵌套失控:严禁允许 Worker 子智能体递归创建更多的 Worker(避免产生无底洞级别的 API 消耗与无限卡死)。建议将树深度限制在 2 层以内(Master -> Workers)。
2. 超时机制与死锁保护:每一个分配给 Worker 的子任务必须设置硬性超时时间(Timeout),超时后 Master 必须果断收回控制权并启动 Fallback 备选策略。
3. 结构化通信契约:Master 与 Worker 之间的通信应当严格使用 JSON Schema 校验,防止自然语言推演产生的歧义导致工具调用参数失效。
💡 在线实战体验:本文配套免安装的云端 Linux 交互式实验环境与终端操作,可在 边学边练平台 直接体验运行验证。